31. 模擬試験:解答と解説
此の章には、第30章の模擬試験の解答、採点の仕方、復習する所、そして40問全ての解説を載せます。
各解説では、正解が何故正しいか、間違えやすい選択肢が何故誤りか、計算がある問題では其の計算を示し、其の内容を扱う節へのリンクを付けています。
まだ解いていない場合は、此処で止めて、先にタイマーを掛けて解いて下さい。先に解答を読むと、試験がただの読み物になってしまいます。
31.1 解答
| 大問 | (1) | (2) | (3) | (4) |
|---|---|---|---|---|
| 1 | え | あ | お | え |
| 2 | あ | う | あ | え |
| 3 | あ | え | え | う |
| 4 | い | お | う | お |
| 5 | い | お | お | い |
| 6 | い | あ | い | お |
| 7 | あ | え | い | う |
| 8 | い | う | う | え |
| 9 | お | う | あ | お |
| 10 | い | あ | え | う |
31.2 採点と復習
正解1問につき2.5点です。
正解の数に2.5を掛けて下さい。28問正解で70点、執筆時点の本番の合格ラインです。
- 80点以上:第1部をよく理解しています。間違えた問題だけを見直して、公式問題集と過去問に進みましょう。
- 70〜77.5点:合格ですが、余裕は少ないです。2問以上間違えた大問は全て復習しましょう。
- 70点未満:下の表で大問ごとに節を読み直し、1〜2週間後にもう一度解いて下さい。記号を覚えるのではなく、2回目は誤りの選択肢が何故誤りかを自分に説明しながら解きましょう。
各問題の内容を扱う節:
| 大問 | (1) | (2) | (3) | (4) |
|---|---|---|---|---|
| 1 | 2.6 | 2.2 | 2.5、3.6 | 3.2、3.6、3.8、3.9 |
| 2 | 4.3 | 4.3、5.2 | 5.4 | 5.7、5.8 |
| 3 | 6.3 | 6.2、6.3、10.1〜10.6 | 10.10 | 10.9、10.10、10.12 |
| 4 | 8.4 | 7.6 | 8.2、8.4〜8.7 | 7.2、7.3、7.6、7.7 |
| 5 | 9.3 | 9.1 | 9.5 | 9.1〜9.4 |
| 6 | 11.7 | 12.5 | 11.9、12.8〜12.13 | 11.4 |
| 7 | 14.2 | 13.8 | 13.3 | 13.7、14.8〜14.10 |
| 8 | 15.5 | 15.5 | 15.5 | 15.5 |
| 9 | 16.6 | 16.7 | 16.9〜16.12 | 16.13〜16.15 |
| 10 | 17.5 | 18.6〜18.8 | 18.10 | 17.2、17.4、17.5、18.2 |
1つの大問の殆どを間違えた場合は、其の分野の章全体を、「検定のポイント」と用語の表から読み直し、其の章の課題を解き直しましょう。
31.3 第1問 ディジタルカメラモデル・ディジタル画像・色
(1) え:ナイキスト周波数
標本化周波数の半分がナイキスト周波数です。信号を標本から再構成出来るのは、其れより高い周波数を含まない時だけです(2.6節)。
標本化周波数(あ)は其の半分ではなく、周波数其の物です。
遮断周波数(い)はフィルタの言葉です。アンチエイリアシングのフィルタはナイキスト周波数以下で遮断しますが、標本化周波数の半分の名前ではありません。
空間周波数(う)は標本化される側の量(単位長さあたりの周期の数)で、解像度(お)は画素の数です。
(2) あ:90°
遠くの被写体にピントを合わせると像距離は焦点距離に等しくなるので、 mmのピンホールモデルが使えます(2.2節):
45°(い)は2倍するのを忘れた物で、半分の角度です。
53.1°(う)は、つまり36 mmのレンズの値で、126.9°(お)はセンサーを半分にせずにを使ったです。
(3) お:2,880,000
4:2:0では、ルーマは全ての画素に、2つの色差は縦横とも半分の解像度で記録します(3.6節)。サイズは幅 × 高さ × 画素あたりの値の数 × 値あたりのバイト数です(2.5節):
1,920,000(あ)はルーマだけ、3,840,000(う)は4:2:2、5,760,000(い)は4:4:4(又は其の儘のRGB)、23,040,000(え)は正解をビットで数えた物です。
(4) え が誤り
逆です。色温度が低い光は赤っぽく(「暖かい」、約1900 Kの蝋燭)、高い光は青っぽく(「冷たい」、10,000 K以上の青空)見えます(3.8節)。
他は正しい記述です。条件等色(3.2節)、暗い所の桿体と色を見る3種類の錐体(3.2節)、ウェーバーの法則(3.9節)、そしてどちらの規格でもルーマの係数は緑が最大で、0.587と0.7152です(3.6節)。
31.4 第2問 2次元・3次元の座標変換と投影
(1) あ:(3, 4)
は右から左に読みます。Cを原点に移し、回転し、元に戻します(4.3節)。
90°の回転はをに移します:
確認:Cからの距離はの儘で、Aも同じ様にに移ります。
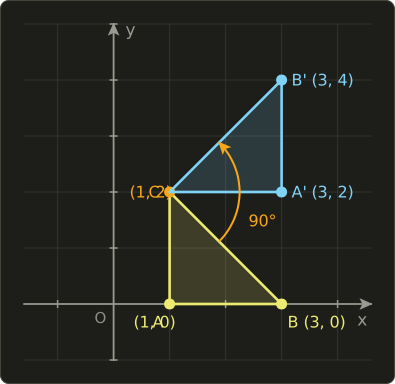
(い)は時計回りの回転、(う)は原点の周りの回転、(え)は積の順番を逆にした、(お)は元に戻すのを忘れた物です。
(2) う:S⁻¹R⁻¹T⁻¹
積の逆行列は、逆行列の積を逆の順番にした物です。最後のステップから先に元に戻します(4.3節、5.2節)。
確認:。
あは元の順番の儘で、一般には打ち消し合いません。
えは、回転ならなので間違えやすいですが、平行移動や拡大縮小の転置は逆行列ではありません。
おは逆行列ですらありません。
(3) あ:(1, 2, 0)/√5
法線は逆行列の転置で変換し、其の後で正規化します(5.4節):
面の接線で確認しましょう。はに垂直で、になります。なので、垂直の儘です。
いは法線を点と同じ様にで変換した物で、、引き伸ばした面に垂直ではなくなります。
xを引き伸ばすと面はx軸に対して急になるので、法線はxではなくyの方へ回ります。
(4) え が正しい
1つの面が投影面に平行な箱では、幅と高さの辺が投影面に平行で、其れらには消失点がありません。奥行きの辺だけが1点に集まります(1点透視、5.8節)。
あは斜投影の2つを取り違えています。奥行きを半分にするのはキャビネット投影で、カバリエ投影は実長の儘です(5.7節)。
いは正投影の説明です。斜投影では投影線が斜めです。
うは不等角投影の説明です。等角投影は3つの等しい短縮率()で、軸が互いに120°をなします。
おは平行投影の性質です。透視投影は直線を保ちますが、直線上の比は保ちません。
31.5 第3問 パイプライン・隠面消去・シェーディング
(1) あ:線分1
6.3節のビットの順番(上・下・右・左)で、端点の領域コードは次の通りです:
| 線分 | 端点 | コード | AND | 結果 |
|---|---|---|---|---|
| 1 | 、 | 1000、1010 | 1000 | 自明に棄却 |
| 2 | 、 | 0000、0000 | 0000 | 自明に採用(OR = 0000) |
| 3 | 、 | 0001、1000 | 0000 | クリッピングが必要 |
| 4 | 、 | 0001、0010 | 0000 | クリッピングが必要 |
| 5 | 、 | 0100、0010 | 0000 | クリッピングが必要 |
線分1は両端とも上辺より上にあるので、ウィンドウに届きません。
罠は線分3です。完全に外側にあります(其の直線は角の上を通ります)が、両端が違う側にあるのでANDは0000で、自明な判定では棄却出来ません。
アルゴリズムは其れをでクリッピングして、コード1000のを得て、其処で初めて棄却します。
線分4と5は一部が見えます。〜と〜です。
(2) え が正しい
クリッピングは透視除算の前に、同次のクリップ空間で、なら内側として行います。カメラの後ろの点はで、其れで割ると裏返って見える位置に来てしまいます(6.2節、6.3節)。
あ:背面除去だけで済むのは、凸な物体が1つだけの時です(10.1節)。
い:スキャンライン法に要るのは1本の走査線分の深度だけです(10.4節)。
う:画家のアルゴリズムは、ポリゴンを分割しない限り、貫通や循環する重なりで失敗します(10.2節)。
お:BSP木は視点に依存しません。1回作れば良く、視点で変わるのは辿る順番だけです(10.6節)。
(3) え:0.82
フォンの反射モデルの3つの項です(10.10節):
0.90(お)は指数を忘れた物、0.72(い)は環境光の項を忘れた物、0.74(う)は拡散反射の項まで2乗した物、0.50(あ)は鏡面反射の項を抜いた物です。
(4) う が誤り
法線とハーフベクトルの角度は、正反射ベクトルと視線の角度の約半分なので、の方が1に近く、同じ様なハイライトを得るにはブリン・フォンの指数をフォンの指数の4分の1ではなく、約4倍にする必要があります(10.10節)。
あは10.9節の平行光源、いは鏡面反射指数、えは透明の普通の描画順(10.12節)、おはランバートの視点に依らない拡散反射の項で、全て正しい記述です。
31.6 第4問 形状モデル・ソリッド・曲線と曲面
(1) い:(4, 4.75)
でのバーンスタインの重みはです(8.4節):
ド・カステリョのアルゴリズムでも同じです。レベル1が、レベル2が、レベル3がです。
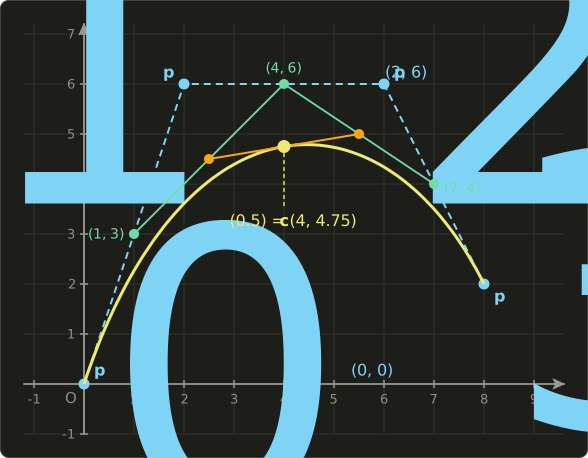
(あ)は制御点の単純な平均、(え)はレベル1の点、(う)と(お)はレベル2の2つの点で、曲線上の点は其の中点です。
(2) お:2000
オイラー・ポアンカレの式に、、を入れると、です(7.6節)。
各三角形は3本の辺を持ち、各辺は2つの三角形に属するので、です:
1996(あ)は穴の無い球の様な場合の、3000(い)は辺の数、2004(え)は穴が2つのソリッド()の場合です。
(3) う が正しい
Bスプラインの基底関数は個のノット区間の外では0なので、3次の各セグメントは4つの制御点で決まり、各制御点が影響するのは高々4つのセグメントです。此れが局所制御です(8.5節)。
あ:ベジェ曲線は大域的制御です。全てのバーンスタイン多項式が開区間全体で0でないからです(8.4節)。
い:カトマル・ロム・スプラインは点を補間し、其の凸包からはみ出す事があります(8.7節)。
え:NURBSは円錐曲線を正確に表せます。例えば重みの4分の1円です(8.6節)。
おは逆です。(接ベクトルが0でなければ)ならですが、は接線の方向が等しい事だけを求め、長さは求めません(8.2節)。
(4) お が誤り
オイラーの公式は必要条件で、十分条件ではありません。壊れたモデルが偶然正しい数を持つ事があります(7.6節)。
あといは7.3節(スイープ、表現の間の変換)、うは7.2節(正則化集合演算は内部の閉包を取る)、えは7.7節(面取りと丸め)の内容で、正しい記述です。
31.7 第5問 ポリゴンメッシュ・ボリューム・其の他の形状表現
(1) い:1/3
下の辺はの12からの36へ変わるので、値20になるのは次の位置です(9.3節):
右の2つの角が20以上で左の2つが20未満なので、等値線は下の辺から上の辺へ通ります。上の辺ではで交わり、此れが選択肢えです。
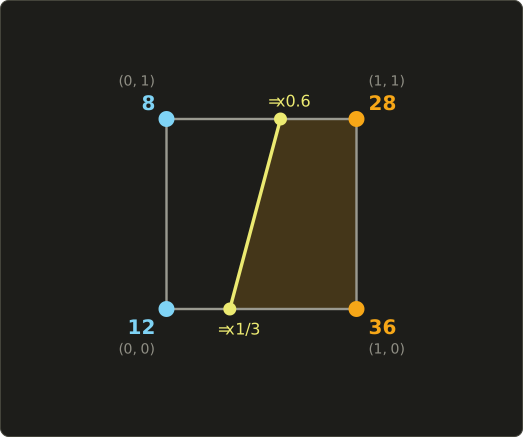
1/2(う)は補間をせずに中点を交点にした物、2/3(お)は逆の端から測った物です。
(2) お:ポッピング
離散的なLODが版を切り替える時の突然の跳びがポッピングです。クロスフェードやジオモーフィングで隠します(9.1節)。
エイリアシング(あ)は標本化のアーティファクト(2.6節)、Zファイティング(い)は殆ど同じ深度にある2つの面のちらつき(10.3節)、ゴースト(う)はワーピング無しのクロスディゾルブで出来る二重像(15.6節)、マッハバンド(え)は明るさの傾きが変わる所に目が付け加える縞(3.9節)です。
(3) お:log 5 / log 3
自分自身を倍した個のコピーで出来た図形の相似次元はです(9.5節)。
此処では、なので、です。フラクタルらしく、曲線と塗り潰した面の間です。
あは上下が逆、いは対数を忘れた物、う()は9つの正方形を全て残した場合(塗り潰した正方形)、えは縮小率を使った物です。
(4) い が誤り
個の三角形のトライアングルストリップに要るインデックスは個です。最初の三角形に3個、其の後は1つの三角形ごとに1個です。個は、三角形を別々に並べた時の数です(9.1節)。
あはループ法(9.2節)、うとえはボクセルと八分木(、9.3節)、おはメタボール(9.4節)について正しい記述です。
31.8 第6問 影付け・マッピング・写実的表現・大域照明計算・IBR
(1) い:レベル4、256 × 256
フットプリントの大きさは2つの微分ベクトルの長い方で、レベルは其の2を底とする対数です(11.7節):
4096 × 4096のテクスチャのレベル4は、幅テクセルです。
レベル2(あ)は短い方を使った物です。異方性フィルタリングならレベルを短い方から選び、長い方向に沿って個のサンプルを取りますが、問題では異方性フィルタリングを除いています。
レベル12(お)は連鎖の最後の1 × 1です。4096のテクスチャには個のレベルがあります。
(2) あ:30°
臨界角では、屈折光が丁度表面をかすめます(、12.5節):
おは逆です。全反射が起こるのは、正に光が密な物質から疎な物質へ進む時です。
(屈折率が約2.42のダイヤモンドは臨界角が約24°で、其れがきらめきの理由です。)
(3) い が正しい
フォトンマッピング法は2パスの手法です。光源からのフォトンの追跡の後、フォトンマップからの密度推定でレンダリングします。コースティクスが得意です(12.12節)。
あ:ウィッテッドのレイトレーシングは点光源を使い、各光源へ1本のシャドウレイではくっきりした影になります。柔らかい影には、光源の面をサンプリングする多数のシャドウレイが必要です(11.5節、12.10節)。
う:モンテカルロ法のノイズはで減ります。サンプルを4倍にするとノイズが半分になります(12.10節)。
えはスフィアマップの説明です。キューブマップは6つの面を記録し、見る方向に依存しません(11.9節)。
お:パノラマで出来るのは決まった点から見回す事で、移動は出来ません(12.13節)。
(4) お:シャドウアクネ
シャドウマップの解像度と精度が限られている為に出る自己遮蔽の縞がシャドウアクネで、バイアスが大き過ぎる時の逆の誤りがピーターパン現象(い)です(11.4節)。
Zファイティング(あ)はZバッファの中の2つの違う面の間で起こる物で、半影(え)は柔らかい影の一部だけ照らされた縁です(11.1節)。
31.9 第7問 アニメーション
(1) あ:2.5 m
半陰的オイラー法は先に速度を更新し、新しい速度で動かします(14.2節):
陽的オイラー法は古い速度で動かします。、(え)です。
1秒後の正確な高さは m(う)で、2つの1次精度の手法は反対の方向に同じ2.5 mずつ外れています。
(2) え:(1, 1)
リニアブレンドスキニングは、各ボーンのスキニング行列による位置を平均します(13.8節):
頂点と関節の距離は2ではなくになりました。回転ではなく位置を平均すると角を近道するので、曲げた所で体積が失われます。此れがキャンディラッパー現象と、デュアルクォータニオンスキニングの理由です。
(う)は45°回転した時の位置、と(あ、い)は1つのボーンだけに従った場合(剛体バインド)、(お)は重みを忘れた物です。
(3) い:3.0
をで微分し、でフレームあたりに直します(13.3節):
平均の速さは m/フレーム(あ、線型補間)で、スムーズステップの曲線は真ん中で平均の1.5倍になります。
30(お)はからフレームへの換算を忘れた物です。
(4) う が誤り
ロトスコープはマットを手で1フレームずつ描くので、スクリーンは全く要りません。正にスクリーン無しで撮った映像に使われる手法です(14.10節)。
あは固定時間刻み(14.8節)、いはボイド(14.9節)、えはマッチムーブ(14.10節)、おはインバースキネマティクス(13.7節)で、正しい記述です。
31.10 第8問 画像処理
(1) い:50
窓の9つの値を並べると、10、20、20、30、50、60、60、70、255で、5番目がメディアンです(15.5節)。
スパイクは並びの端に行くだけで、メディアンを引っ張れません。
64(え)は平均で、1つのスパイクが大きく引き上げています。其の為、ごま塩ノイズにはメディアンフィルタを使います。
(2) う:200
重み1、2、1で計算します(15.5節):
280(え)は近似、40000(お)は平方根を忘れた物、120と160(あ、い)は片方の成分だけです。
ソーベルの2つのカーネルの中心の重みは0なので、スパイク自身は此の値に入りません(但し近くの画素の勾配は乱します)。
(3) う:バイラテラルフィルタ
バイラテラルフィルタは、距離のガウシアンの重みに、値の差のもう1つのガウシアンを掛けるので、エッジの向こう側の画素には殆ど重みが付きません(15.5節)。
ガウシアンフィルタ(あ)は距離だけで重みを付け、エッジをぼかします。メディアンフィルタ(い)もエッジを保ちますが、重みを付けるのではなく並べ替えます。ラプラシアンとソーベル(え、お)はエッジを見つける微分フィルタで、平滑化の為の物ではありません。
(4) え が誤り
オープニングは収縮の後に膨張を行う処理で、小さな点や細い突起を取り除きます。膨張の後に収縮を行うのはクロージングで、此方が小さな穴を埋めます(15.5節)。
あ、い(境界の扱い)、う(分離可能性)、お(アンシャープマスキング)は全て同じ節の正しい内容です。
31.11 第9問 コンピュテーショナルフォトグラフィ・NPR・可視化
(1) お:16
独立なノイズを持つ枚のフレームを平均すると、標準偏差はで割られます(16.6節):
4(い)は、ノイズがで減るとした場合の答えです。
(2) う:(4, 3, 2, 3)
動的計画法では、各画素に、上の行の最大3つの隣のうち最小の累積エネルギーを足します(16.7節):
| x = 0 | x = 1 | x = 2 | x = 3 | x = 4 | |
|---|---|---|---|---|---|
| y = 0 | 4 | 1 | 9 | 5 | 3 |
| y = 1 | 6 | 7 | 7 | 5 | 7 |
| y = 2 | 8 | 14 | 6 | 10 | 9 |
| y = 3 | 13 | 13 | 15 | 9 | 14 |
最後の行の最小値はの9で、最小の隣を辿って戻ると(6)、(5)、(3)です。シームは、合計はです。
いは合計の方が小さいですが、からへ跳ぶので、繋がったシームではありません。
あは、上の行の最小値から始めて常に一番安い隣へ進む貪欲法の結果で、です。えは11、おは15です。
(3) あ が誤り
クリースエッジは2つの面の法線の角度で決まり、視点に依存しないので、1回計算すれば済みます。視点で変わるのはシルエットエッジの方です(16.10節)。
いはトゥーンシェーディング(16.9節)、うは画像空間の輪郭線(16.10節)、えは点描(16.12節)、おはグーチシェーディング(16.11節)で、正しい記述です。
(4) お が正しい
伝達関数がデータの各値を色と不透明度に対応付け、後は光線に沿った合成が行います(16.15節)。
あ:レインボーのマップは明度が上がったり下がったりするので、偽の境界を作ります。viridisの様な知覚的に均等なマップの方が良いです(16.14節)。
い:MIPは各光線に沿った最大値だけを示し、奥行き手がかりはありません(16.15節)。
うは科学的可視化の説明です。情報可視化は、配置をデザイナーが決める抽象的なデータを扱います(16.13節)。
えはボリュームレンダリングの説明です。等値面は1つの値を不透明な面として示します(16.14節)。
31.12 第10問 CGシステム・知覚・知的財産権・CGの歴史
(1) い:5 m
奥行きは視差に反比例します(17.5節):
0.2 m(あ)は式の上下を逆にした物、80 m(え)は視差を忘れた物、1280 m(お)は視差を掛けた物です。
10 m(う)の点なら、視差は半分の8画素になります。
(2) あ が正しい
特許権の存続期間は出願の日から20年です(18.8節)。
い:2020年の改正以降、意匠権の存続期間は出願から25年です。
う:商標権は登録から10年ですが、何度でも更新出来ます。
え:自動的に発生するのは著作権だけで、4つの産業財産権は特許庁への出願と登録が必要です(18.6節)。
お:実用新案権は実体審査無しで登録され、出願から10年です。
(3) え:P → Q → R → S
グーローシェーディング(1971年)、キャットマルのZバッファ(1974年)、ウィッテッドのレイトレーシング(1980年)、カジヤのレンダリング方程式(1986年)です(18.10節)。
ウィッテッドの再帰的なレイトレーシングと、4つの何れよりも古いアッペルのレイキャスティング(1968年)を混同しない様にしましょう。
(4) う が誤り
ワープのスレッドは足並みを揃えて同じ命令を実行します。分岐が分かれると、ワープは今の経路を通らないスレッドを止めた儘、両方の経路を順番に実行するので、分岐には時間が掛かります(17.2節)。
あといは17.4節、えは17.5節、おは18.2節の内容で、正しい記述です。
31.13 各章の選択問題の解答
以下に、第1章〜第29章の最後にある選択問題の解答を、章ごとに、1行の理由と其の章へのリンクと一緒に載せます。
第1章:はじめに:CGとCGエンジニア検定
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | あ | コンピュータビジョンは、画像から其処に写っている物の記述を求めます。いは画像処理、うはレンダリングです。 |
| 問2 | お | モデルを作り、レイアウトとカメラを決め、動きを付けてからレンダリングし、最後にレンダリングした層を合成します。 |
| 問3 | う | 転置すると順番が逆になり、です。いは順番を逆にし忘れた物です。 |
第2章:ディジタルカメラモデルとディジタル画像
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | え | 量子化は、測った各値を有限個の段階の何れかに丸める事です。あは標本化、いはデモザイクです。 |
| 問2 | あ | 標本化周波数は最高周波数の2倍の30 kHzより高くなければならず、其れを満たすのは40 kHzだけです。 |
| 問3 | お | F値を大きくすると絞りの穴が小さくなり、被写界深度が深くなります。あといは逆に浅くします。 |
第3章:色と視覚
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | お | 光は加法混色で、赤と緑の光を混ぜると黄色になります。シアンとマゼンタのインクは緑ではなく青になります(い)。 |
| 問2 | い | 曲がった縁は単色光の軌跡で、其の両端を結ぶ直線の上の色を作るには2つの波長が必要です。 |
| 問3 | あ | sRGBの符号化で、です。128(え)は符号化を忘れた値です。 |
第4章:2次元の座標変換
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | い | アフィン変換は平行線を平行に保ちますが、射影変換では交わる事があります。あとうは両方で成り立ちます。 |
| 問2 | お | 回転ではに、平行移動でに移ります。先に平行移動すると(あ)になります。 |
| 問3 | え | で、yは反転するのでです。あは反転を忘れた物です。 |
第5章:3次元の変換と投影
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | あ | 等角投影は3本の軸を同じ短縮率で、120°ずつ離して描きます。二等角投影(え)で等しいのは2本だけです。 |
| 問2 | う | 法線は逆行列の転置で変換します。非均等な拡大縮小では、其の物は法線を傾けてしまいます。 |
| 問3 | お | 平行なままなのは投影面に平行な直線だけで、其れ以外の平行線の組は其々1つの消失点に集まります。 |
第6章:ビューイングパイプラインと描画パイプライン
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | お | クリッピングは透視除算の前にクリップ座標で行い、ビューポート変換が最後です。うは除算が早過ぎます。 |
| 問2 | え | ANDに共通の1のビットがあれば両端が同じ辺の外にあるので、直ぐに棄却出来ます。ANDが0000(い)でも何も保証されません。 |
| 問3 | い | なので、次のピクセルは上のです。 |
第7章:形状モデルとソリッドの表現
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | あ | 内側と外側を区別出来るのはソリッドモデルだけで、体積、質量、干渉のチェックには其れが必要です。 |
| 問2 | お | よりなので、です。 |
| 問3 | う | ウイングドエッジは2頂点、2面、4本のウイングの稜線を持ちます。ハーフエッジが持つのは自分の面だけで、twinはもう一方の面に属します(あ、え)。 |
第8章:曲線と曲面
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | お | バーンスタイン基底の重みは負にならず和が1なので、曲線は凸包の中にあります。通るのはとだけです(あ)。 |
| 問2 | あ | カトマル・ロムは全ての点を通り、各区間は4点だけで決まります。Bスプライン(う)は点を通らず、自然スプライン(え)は大域的です。 |
| 問3 | い | 繋ぎ目の接ベクトルはとで、向きは同じでも長さが違うので、ですがではありません。 |
第9章:ポリゴンメッシュ・ボリューム・その他の形状表現
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | え | マーチングキューブ法は各立方体の8つの角を分類し(256通り)、三角形を表で引きます。うはボリュームレンダリングです。 |
| 問2 | あ | ループ法は三角形メッシュ用で、規則正しい頂点の価数は6です。カトマル・クラーク法では価数4が規則正しい頂点です(う)。 |
| 問3 | お | です。 |
第10章:隠面消去とシェーディング
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | お | 深度の比較はピクセルごとなので、貫通するポリゴンも分割は要りません。並べ替えは不要ですが、半透明のポリゴン(い)には順番が必要です。 |
| 問2 | あ | グーローシェーディングは頂点の色を補間するので、ポリゴンの真ん中のハイライトが消える事があります。いはフォンシェーディングの説明です。 |
| 問3 | う | 、で、です。おはを忘れた値です。 |
第11章:影付けとマッピング
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | あ | シャドウマッピングは光源から深度を描き、次に各点の光源から見た深度と比べます。エイリアシングは起きます(お)。 |
| 問2 | え | ディスプレイスメントマッピングは面を実際に動かすので、シルエットや影も変わります。バンプマッピングと法線マッピングが変えるのは法線だけです。 |
| 問3 | お | 8テクセルのフットプリントはレベル下で、です。メモリは約4/3倍(い)で、レベルは11個(う)です。 |
第12章:写実的表現と大域照明計算
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | え | ラジオシティ法は面の上で拡散の相互反射を解くので、結果は視点に依存しません。ホイッテッドのレイトレーシングは拡散の反射を辿りません(あ)。 |
| 問2 | い | 相反関係が成り立ちます。形態係数は幾何だけで決まり、アルベドや光の色には依存しません。 |
| 問3 | お | 何も無い空間では放射輝度が光線に沿って一定なので、例えば2枚の平面による4次元で足ります。いは完全なプレノプティック関数です。 |
第13章:アニメーション1:キーフレーム・運動学・キャラクタ
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | い | カトマル・ロムの様な点を通るスプラインは、キーの間でキーの値を行き過ぎる事があります。線型補間(う)では速さがキーで飛びます。 |
| 問2 | お | IKは目標から関節の角度を求め、2リンクで届く目標には普通2つの解があります。長さ3と2の腕は距離1より近い点に届きません(い)。 |
| 問3 | あ | リニアブレンドスキニングは変換した位置を平均するので、大きく曲げたり捻ったりした関節で体積が失われます(キャンディラッパー現象)。 |
第14章:アニメーション2:物理・手続き型・実写合成
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | う | 陽的オイラー法は減衰の無いバネに毎ステップエネルギーを加えます。時間刻みを小さくするか半陰的オイラー法で改善しますが、どんな刻みでも安定な訳ではありません(え)。 |
| 問2 | あ | ボイドは局所的な規則だけに従い、群れは其処から創発します。整列は速度を揃える事で、平均の位置に向かうのは結合です(う)。 |
| 問3 | え | マッチムーブは追跡した特徴点から本物のカメラを復元します。あはクロマキーにマッチムーブの仕事を、いはロトスコープにキーイングの仕事を割り当てています。 |
第15章:画像処理
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | お | メディアンは、ごま塩ノイズの様な外れ値を無視し、エッジを跨いで平均しません。ソーベルは1次微分のフィルタです(あ)。 |
| 問2 | い | 平坦化は正規化した累積ヒストグラムをトーンカーブにし、レベルを纏める事はあっても増やす事は有りません。大津の方法はクラス間分散を最大にします(う)。 |
| 問3 | え | 逆方向マッピングは出力の全ての画素について入力を標本化するので、空く所が有りません。順方向マッピングは拡大で穴が開きます(あ)。 |
第16章:コンピュテーショナルフォトグラフィ・NPR・可視化
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | あ | 線型化した各露出は、値を露出時間で割って放射輝度を推定し、クリップした画素や暗い画素の重みを小さくします。動く物体はゴーストを生みます(お)。 |
| 問2 | う | シルエットエッジは表向きの面と裏向きの面の間の辺です。背面法でカリングするのは裏面ではなく表面です(え)。 |
| 問3 | お | 、です。2つ目のサンプルには、其の不透明度と残りの透明度0.6の両方が掛かります。 |
第17章:CGシステム
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | え | より、視差1ピクセルの誤差による深度の誤差はほぼに比例します。遠い点程視差は小さくなります(お)。 |
| 問2 | お | 可変リフレッシュレートではディスプレイが描き終わったフレームを待つので、テアリングも次の固定のリフレッシュ迄の待ちも有りません。うは33.3 ms後に表示されます。 |
| 問3 | い | SLSでは溶けていない粉末が張り出しを支えるので、樹脂の部品に別のサポートは要りません。あは液槽光重合、えはFDMの説明です。 |
第18章:知覚・知的財産権・CGの歴史
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | い | 仮現運動により、少しずつ違う静止画が連続した動きに見えます。フォービエイテッドレンダリング(う)は周辺の解像度を下げます。 |
| 問2 | あ | 著作権は創作と同時に自動的に発生します。著作者人格権は譲渡出来ず(い)、保護期間は死後70年です(う)。 |
| 問3 | う | 「トイ・ストーリー」(1995年)は全編をコンピュータアニメーションで作った最初の長編映画です。ハードウェアT&Lはプログラマブルシェーダーより先です(え)。 |
第19章:投影とラスタライズの詳細
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | え | クリップ座標はカメラ座標の線型な関数なので、其処での線型補間は正しいです。クリッピングは除算の前に行います(あ)。 |
| 問2 | あ | リバースZは遠くを浮動小数点数の最も密な0の近くに置くので、深度の1段はおおよそ距離に比例します。ニア平面を近付ける(う)と悪くなります。 |
| 問3 | う | 画面上でとを補間し、です。0.5(あ)は画面上で線型に補間した値です。 |
第20章:アンチエイリアシングと透明表現
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | お | MSAAはカバレッジと深度をサンプルごとに判定しますが、シェーディングはピクセルと三角形ごとに1回なので、シェーディングのエイリアシングは取れません(い)。 |
| 問2 | い | TAAは毎フレーム投影をずらし、モーションベクトルで再投影した履歴と混ぜます。ゴーストやぼけは起き得ます(お)。 |
| 問3 | あ | 重み付き平均に覆われた割合を掛けてです。えは其の割合を忘れた物です。 |
第21章:メッシュ処理と符号付き距離場
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | あ | QEMは頂点ごとに平面のクアドリックを足し、縮約では2つを足して、新しい位置の誤差をコストにします。平らな領域の誤差は殆ど0です(お)。 |
| 問2 | え | 1-リプシッツな関数なら其の値だけ進んでも面を飛び越えませんが、掠めるレイはゆっくりとしか近付きません。小さく見積もる関数(あ)は遅くなるだけで安全です。 |
| 問3 | い | なので、です。うは最後の項を忘れた値です。 |
第22章:物理ベースシェーディング
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | う | 金属は拡散反射を持たず、ベースカラーをF0に使います。誘電体ではF0が約0.04で、ベースカラーは拡散色です。えは其れを入れ替えています。 |
| 問2 | お | Gは、他のマイクロファセットによる遮蔽(シャドウイングとマスキング)を表します。Fはnではなくハーフベクトルで計算します(い)。 |
| 問3 | え | BRDFのテーブルはとラフネスだけに依存するので、全ての環境で1枚を共有出来ます。変わるのはプリフィルタ済みのマップだけです(う)。 |
第23章:モンテカルロレンダリング
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | い | の所でなら推定量は不偏です。誤差はではなくで減ります(あ、え)。 |
| 問2 | あ | バランスヒューリスティックの重みはで、和は1です。和が1にならない勝手な重み(い)では結果にバイアスが生じます。 |
| 問3 | お | プログレッシブフォトンマッピングはパスごとに半径を縮めるので、バイアスが0に向かい、一致性があります。ロシアンルーレット(い)は不偏の儘です。 |
第24章:リアルタイムの影・アンビエントオクルージョン・大域照明
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | え | PCSSは遮蔽物の平均の深度と光源の大きさから半影を推定するので、接地点では影が鋭いままです。固定カーネルのPCF(う)には出来ません。 |
| 問2 | う | GTAOは2つの地平線の間の余弦で重み付けした可視性を解析的に積分するので、標本化するのはスライスの方向だけです。AOは光源に依存しません(あ)。 |
| 問3 | あ | 0で切った余弦との畳み込みがL2より上のバンドを強く弱めるので、チャンネルごとに9個の球面調和関数の係数で放射照度を良く近似出来ます。 |
第25章:キャラクタアニメーションの発展
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | お | DQSは剛体変換を混ぜて正規化するので、キャンディラッパーの潰れ(う)は避けられますが少し膨らみます。ウェイトはLBSと同じ物を使えます(い)。 |
| 問2 | え | モーションマッチングは、特徴がクエリに一番近いフレームをデータベースから探します。手で作るステートマシンは要りません(う)。 |
| 問3 | い | 減衰最小二乗法はを加えるので、特異姿勢の近くでも段階が抑えられる代わりに収束が遅くなります。FABRIKはヤコビ行列を使いません(あ)。 |
第26章:物理シミュレーション
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | あ | 陰的オイラー法はどんな刻みでも安定ですが、数値的に振動を減衰させます。陽的オイラー法は減衰の無いバネに対してどんな刻みでも不安定です(い)。 |
| 問2 | い | 累積の法線方向のインパルスは負にならない様に、摩擦は其の倍以下にクランプします。箱同士のSATは6本ではなく15本の軸が必要です(あ)。 |
| 問3 | う | FLIPは格子の速度の変化を粒子に足し(細部は残るがノイズ)、PICは格子の速度を写します(滑らかだが散逸)。セミラグランジュ法は後ろ向きに辿り、どんなCFL数でも安定です(あ)。 |
第27章:HDRと高度な画像処理
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | う | チャンネル毎のカーブは各チャンネルを別々に圧縮して明るい色を白に近付け、輝度に掛けるカーブは比を保ちます。Reinhardは1を白ではなく0.5に写します(あ)。 |
| 問2 | あ | PQは絶対的で、各符号値が決まったcd/m²の輝度を意味します。HLGはシーン参照で、ディスプレイのピークに対する相対的な値です(い)。 |
| 問3 | お | 畳み込みはDFTの掛け算になり、ゼロ埋めとFFTを使えば大きなカーネルでは直接の畳み込みより速くなります。BC1は1ブロック32バイトではなく8バイトです(い)。 |
第28章:ボリュームレンダリングと高度なNPR
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | い | 光学的厚さは光線に沿って足されるので、透過率は掛け算になります。消散係数は吸収係数と散乱係数の和です(あ)。 |
| 問2 | お | 、なので、比はです。は余弦の平均で、光の割合ではありません(い)。 |
| 問3 | え | 桑原フィルタは分散の一番小さい部分領域の平均を取るので、エッジを跨いで平均しません。トーナルアートマップの濃淡は入れ子で、無関係ではありません(あ)。 |
第29章:現代のGPUシステムとニューラルレンダリング
| 問題 | 解答 | 理由 |
|---|---|---|
| 問1 | え | 1スレッドあたりのレジスタが増えるとブロックに常駐出来るワープが減り、隠せるメモリのレイテンシが減ります。占有率が高ければ必ず速い訳ではありません(い)。 |
| 問2 | う | レイクエリでは、通常のシェーダーがインラインでレイを飛ばし、シェーダーバインディングテーブル無しに結果を自分で調べます。あはBLASとTLASが逆です。 |
| 問3 | お | サンプルの重みは其のアルファに手前の透過率を掛けた物で、殆ど不透明な面の後ろではです。あはNeRFではなく3Dガウシアンスプラッティングの説明です。 |
31.14 最後に
此れで此のシリーズは終わりです。
第1部ではカメラモデルからCGの歴史まで、エキスパートのシラバスの全ての項目を扱い、第2部では其の先の、今のレンダラーを支える技術に進みました。
両方を通して学んだなら、検定が求める答えだけでなく、何故其れが答えなのかも分かっている筈です。
此れからする事:
- 公式の教材を使う。 エキスパートの公式問題集と、公式サイトの解答付きの過去問を、本番と同じ条件(執筆時点では80分、電卓無し)で解きましょう。最新の検定の情報も其処で確認して下さい。
- 穴を埋める。 間違えた問題ごとに、其れを扱う此のシリーズ(又は公式テキスト)の節に戻り、誤りの選択肢が何故誤りかを説明出来るまで読み直しましょう。
- 自分で作る。 理論は実装すると一番身に付きます。GLSLシリーズではシェーディング、色、手続き型テクスチャをシェーダーにし、OpenGLシリーズでは座標変換、深度バッファ、テクスチャ、影、アニメーションと、パイプライン全体を作ります。
検定の健闘を祈ります。そして、絵を作る事を楽しんで下さい。
コメント(0)
まだコメントはありません。
ログインするとコメント出来ます。